
Sidecar 容器生命周期变化解决什么部署问题
来源:17golang原创
时间:2026-11-11 22:51:49 310浏览 收藏
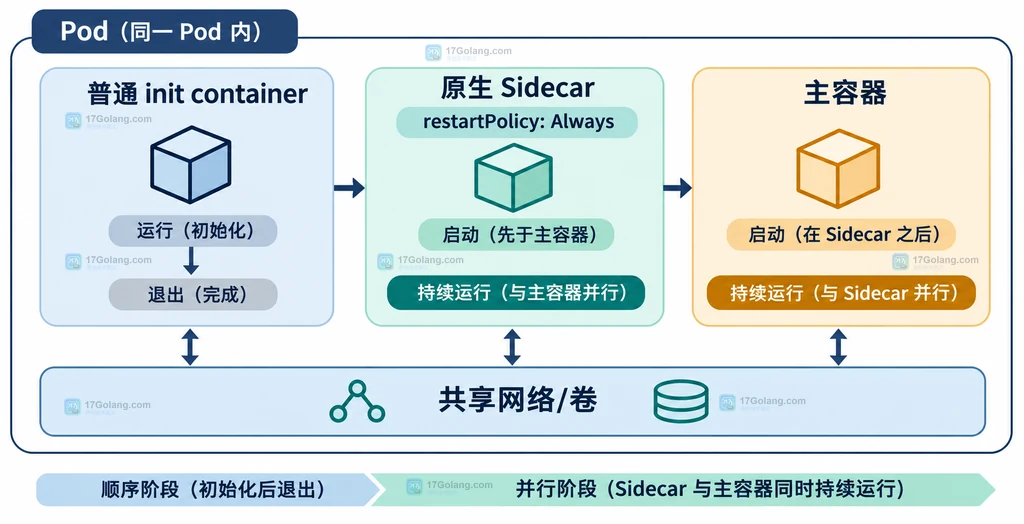
Sidecar 容器生命周期的变化,真正解决的是“辅助服务既要先于主程序可用,又不能在任务结束后拖住 Pod”的部署协调问题。Kubernetes 原生 Sidecar 把这类容器放在 initContainers 中,并设置容器级 restartPolicy: Always:它会按初始化顺序启动,但不会像普通 init container 那样启动后退出;主容器完成后,它也能按 Kubernetes 规定的顺序收尾。
官方地址:https://kubernetes.io/docs/concepts/workloads/pods/sidecar-containers/
这意味着日志转发、网络代理、文件同步等辅助能力不必再用脚本猜测“什么时候启动、什么时候停止”。下面从几个常见部署现场看它到底改变了什么。
先看普通 init container 为什么不够
普通 init container 的规则是:前一个容器必须成功退出,后一个 init container 才能启动,所有 init container 完成后,Pod 才进入主容器阶段。这个模型很适合准备目录、生成配置或执行一次性迁移,却不适合需要持续提供服务的辅助进程。
例如,一个日志采集器需要在应用写入日志前就已经运行;一个本地代理需要在应用启动前准备好监听端口;一个同步进程则要在应用存活期间持续工作。如果把它们写成普通 init container,它们要么无法持续运行,要么会一直占住初始化阶段。
原生 Sidecar 的判断点很简单:它仍然位于 initContainers,但增加了容器级 restartPolicy: Always。Sidecar 启动后,kubelet 会把它视为已启动,然后继续处理后面的 init container;如果配置了 startupProbe,则以探针成功作为“可以继续”的信号。
第一个部署问题:辅助服务必须先准备好
原生 Sidecar 首先解决的是启动顺序。它可以先于主容器启动,同时保留 init container 的顺序保证。这样,部署描述里不需要额外写一个“后台启动代理后 sleep 几秒”的脚本,也不需要让应用自己轮询一个不可靠的时间窗口。
下面的片段用一个共享目录演示日志采集场景。主容器写入文件,Sidecar 持续读取;注释只解释关键字段,不把静态示例当成真实运行结果。
apiVersion: apps/v1
kind: Deployment
metadata:
  name: app-with-log-sidecar
spec:
  replicas: 1
  selector:
    matchLabels:
      app: demo
  template:
    metadata:
      labels:
        app: demo
    spec:
      containers:
        - name: app
          image: alpine:3.20
          command: ["sh", "-c"]
          # 主容器持续写入共享卷,模拟应用日志。
          args: ["while true; do echo application-log >> /var/log/app.log; sleep 2; done"]
          volumeMounts:
            - name: shared-log
              mountPath: /var/log
      initContainers:
        - name: log-sidecar
          image: alpine:3.20
          restartPolicy: Always
          command: ["sh", "-c"]
          # Always 让这个 init container 变成持续运行的原生 Sidecar。
          args: ["tail -F /var/log/app.log"]
          volumeMounts:
            - name: shared-log
              mountPath: /var/log
      volumes:
        - name: shared-log
          emptyDir: {}
这里的关键不是 tail 本身,而是生命周期声明:Sidecar 会先启动,应用容器随后启动;Sidecar 退出时也会按自身的 Always 规则处理。若辅助服务必须真正完成健康检查后才能让后续初始化继续,可以给它增加 startupProbe,把“进程已启动”和“服务已可用”区分开。
第二个部署问题:Job 不能被 Sidecar 拖到永远
批处理 Job 是原生 Sidecar 最容易体现价值的场景。主容器可能只做一次导出、计算或迁移,完成后就应让 Job 结束;日志采集器或代理却通常会持续运行。如果它是普通并列容器,Job 的完成判断可能被这个长生命周期进程干扰。
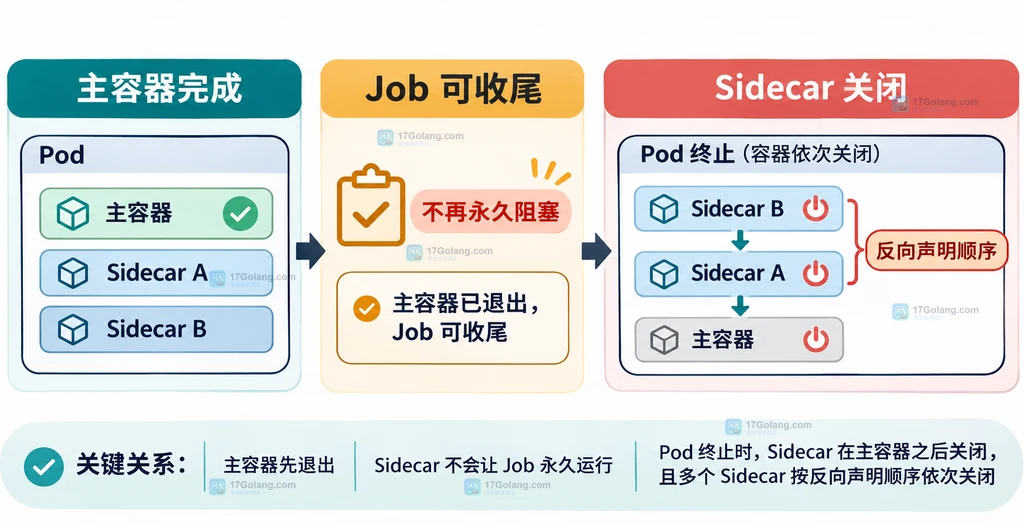
使用原生 Sidecar 时,Sidecar 不会阻止主容器完成后 Job 结束。部署设计因此可以把“主任务是否成功”和“辅助服务是否持续运行”拆开:主容器的退出码负责任务结果,Sidecar 只负责在任务存活期间提供支持。
apiVersion: batch/v1
kind: Job
metadata:
  name: export-with-sidecar
spec:
  template:
    spec:
      restartPolicy: Never
      containers:
        - name: export
          image: alpine:3.20
          command: ["sh", "-c"]
          # 主任务完成后退出,Job 以它的执行结果为主要判断依据。
          args: ["echo export-finished > /work/result.txt"]
          volumeMounts:
            - name: work
              mountPath: /work
      initContainers:
        - name: log-sidecar
          image: alpine:3.20
          restartPolicy: Always
          command: ["sh", "-c"]
          # Sidecar 可在主任务期间工作,主任务结束后不会永久阻塞 Job。
          args: ["tail -F /work/result.txt"]
          volumeMounts:
            - name: work
              mountPath: /work
      volumes:
        - name: work
          emptyDir: {}
这类写法仍然要考虑实际采集系统的退出信号和数据落盘策略。Sidecar 不再拖住 Job,不等于它可以忽略最后一批数据;需要保留完整日志时,应让主任务或采集器有明确的 flush、重试和外部存储策略。
第三个部署问题:Pod 终止时谁先退出
传统做法经常把优雅退出交给所有容器各自处理,结果是应用已经停止,代理还在等待;或者 Sidecar 先退出,主容器最后几秒的日志、指标和同步动作没有接收者。原生 Sidecar 对这个顺序给出了明确规则:
- Pod 终止时,主应用容器先完成停止。
- Sidecar 的终止会被推迟到主容器全部停止之后。
- 多个 Sidecar 按它们在
initContainers中出现的相反顺序关闭。
这让声明顺序本身成为一种设计工具。靠近主应用的收尾辅助服务可以放在后面,使它更晚退出;更早启动的 Sidecar 则会更早进入关闭阶段。实际使用时还要给主容器和 Sidecar 设置合理的终止时间,并让应用能够响应信号。
什么时候应该采用原生 Sidecar
可以用下面的判断表快速筛选:
| 场景 | 更合适的选择 | 原因 |
|---|---|---|
| 只在启动前生成一次配置 | 普通 init container | 任务完成即可退出,不需要持续服务 |
| 需要先启动并持续运行的代理或采集器 | 原生 Sidecar | 保留初始化顺序,同时拥有独立重启和持续生命周期 |
| 主任务结束后不应被长进程拖住的 Job | 原生 Sidecar | 主容器完成后,Sidecar 不阻止 Job 收尾 |
| 不需要启动/停止先后关系,且要兼容旧集群 | 普通并列容器 | 旧版本可能不支持容器级 restartPolicy |
原生 Sidecar 不是把所有辅助容器都搬到 initContainers 的通用写法。它最有价值的前提是:辅助进程需要和主容器共享网络或卷,并且启动、重启、完成或终止顺序会影响部署结果。
落地前的五项检查
- 确认集群版本和控制面行为支持容器级
restartPolicy,不要只看 YAML 能否提交。 - 确认 Sidecar 只使用允许的
restartPolicy: Always,不要把它当成普通 init container 的失败重试开关。 - 如果“进程存在”不等于“服务可用”,为 Sidecar 配置
startupProbe或readinessProbe。 - 为共享卷、资源请求和日志落盘设置边界;Sidecar 的资源也会影响 Pod 的调度与 QoS 判断。
- 分别设计主容器成功、主容器失败、Sidecar 重启和 Pod 终止四条路径,避免只测试启动成功。
总结
Sidecar 容器生命周期变化解决的不是“多写一个容器”的问题,而是部署中辅助进程的时序问题:它可以先启动、持续工作、独立重启,并在主容器结束后按规则退出。需要一次性准备时仍用普通 init container;需要伴随主任务运行且不能拖住 Job 或破坏终止顺序时,原生 Sidecar 才是更清晰的声明方式。
相关问题
- Sidecar 为什么要写在
initContainers而不是普通containers? - Sidecar 配置
readinessProbe后会如何影响 Pod Ready 状态? - 旧版本 Kubernetes 不支持原生 Sidecar 时怎么兼容?
-
214 收藏
-
133 收藏
-
496 收藏
-
244 收藏
-
448 收藏
-
320 收藏
-
357 收藏
-
科技周边 · 业界新闻 | 17分钟前 | gitHub actions · 供应链安全 OpenSSF Scorecard 仓库治理 Branch-Protection Code-Review Token-Permissions281 收藏
-
144 收藏
-
373 收藏
-
356 收藏
-
255 收藏
-
163 收藏
-
236 收藏
-
446 收藏
-
269 收藏
-
135 收藏
-

- 前端进阶之JavaScript设计模式
- 设计模式是开发人员在软件开发过程中面临一般问题时的解决方案,代表了最佳的实践。本课程的主打内容包括JS常见设计模式以及具体应用场景,打造一站式知识长龙服务,适合有JS基础的同学学习。
- 立即学习 543次学习
-

- GO语言核心编程课程
- 本课程采用真实案例,全面具体可落地,从理论到实践,一步一步将GO核心编程技术、编程思想、底层实现融会贯通,使学习者贴近时代脉搏,做IT互联网时代的弄潮儿。
- 立即学习 516次学习
-

- 简单聊聊mysql8与网络通信
- 如有问题加微信:Le-studyg;在课程中,我们将首先介绍MySQL8的新特性,包括性能优化、安全增强、新数据类型等,帮助学生快速熟悉MySQL8的最新功能。接着,我们将深入解析MySQL的网络通信机制,包括协议、连接管理、数据传输等,让
- 立即学习 500次学习
-

- JavaScript正则表达式基础与实战
- 在任何一门编程语言中,正则表达式,都是一项重要的知识,它提供了高效的字符串匹配与捕获机制,可以极大的简化程序设计。
- 立即学习 487次学习
-

- 从零制作响应式网站—Grid布局
- 本系列教程将展示从零制作一个假想的网络科技公司官网,分为导航,轮播,关于我们,成功案例,服务流程,团队介绍,数据部分,公司动态,底部信息等内容区块。网站整体采用CSSGrid布局,支持响应式,有流畅过渡和展现动画。
- 立即学习 485次学习